Bons plans du moment
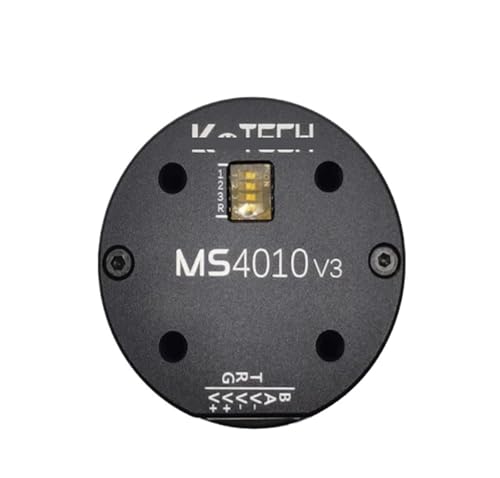
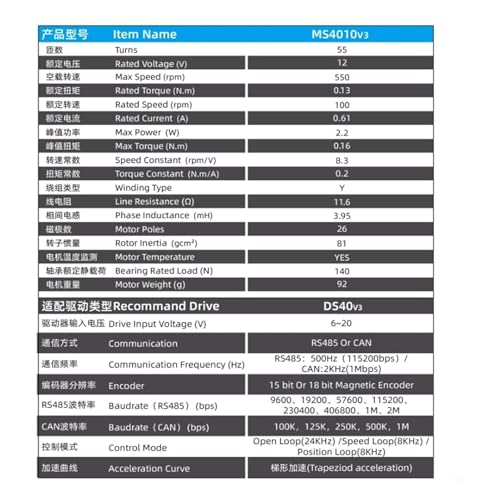
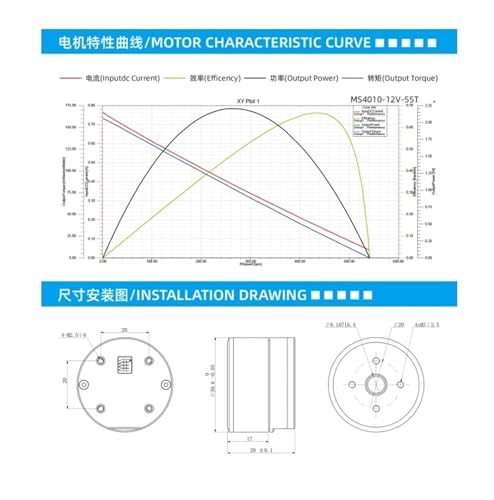
Technologie d'encodage avancée pour bras mécaniques
Le moteur encodeur MS4010 V3 se distingue par sa régularité de couple et sa finesse de lecture positionnelle. Ce composant d'origine .0701 intègre des technologies électroniques qui mesurent en permanence la rotation de l'axe. Cette caractéristique essentielle permet aux bras robotisés d'effectuer des micro-déplacements sans aucune hésitation matérielle, maximisant ainsi la netteté de l'exécution.
Une gestion thermique maîtrisée pour les cycles intensifs
Lors d'utilisations prolongées dans des tâches de laboratoire ou d'apprentissage, la chaleur peut altérer la précision des moteurs. Le châssis du modèle MS4010 V3 évacue efficacement les calories pour préserver l'intégrité de l'encodeur sous-jacent. L'utilisateur bénéficie d'une constance de performance remarquable, même lors des phases de travail qui sollicitent fortement les articulations du robot.
L'excellence mécanique d'origine pour garantir l'exactitude de chaque courbe et de chaque arrêt de vos systèmes automatisés.
Résumé des caractéristiques de l'axe
| Type de signal de sortie | Numérique incrémental |
|---|---|
| Diamètre de l'axe de sortie | Standardisé pour bras robotisé |
| Conception électronique | V3 optimisée pour l'asservissement |
| Indice de friction | Faible pour un mouvement silencieux |
Ce bloc de motorisation d'origine est le choix logique pour maintenir un standard d'exécution élevé sur toutes vos structures cinématiques.